Всем привет!
Хочу поделиться промежуточным этапом одного своего долгостроя. Загорелся идеей сделать сыну (9 месяцев) не очередную пластиковую китайскую машинку на 6В, а настоящий аппарат с металлической рамой, независимой подвеской и нормальной электроникой.
Пока машинки как таковой нет — есть только концепция, рама в проекте и несколько ключевых узлов, которые уже приехали. Но тема, как мне кажется, интересная, поэтому начну с замысла и планов.
Зачем это всё
Ребёнок пока маленький, сам рулить не сможет. Поэтому машинка будет с двумя режимами управления:
- Ручной (пульт) — пока я катаю его снаружи, управляю сам через самодельный пульт на ESP32.
- Автономный — когда подрастёт, сам крутит руль и жмёт педаль. Руль будет связан с рейкой, педаль — с потенциометром.
Хочу, чтобы машинка прослужила лет до трёх и выдержала не только ровный асфальт, но и дачные кочки. Поэтому — никакого пластика и никаких соплей. Только металл, нормальные подшипники и сварная рама.
Независимая подвеска — сердце проекта
Это то, чем я горю больше всего. В детских машинках обычно ставят простую балку или вообще жёсткую ось. Я решил делать независимую подвеску на двойных поперечных рычагах (double wishbone) — как на взрослых авто. Это даст:
- Плавность хода на неровностях.
- Отсутствие «козления» на кочках.
- Нормальную управляемость даже на скорости 10 км/ч.
Для этого я заказал амортизаторы от самоката
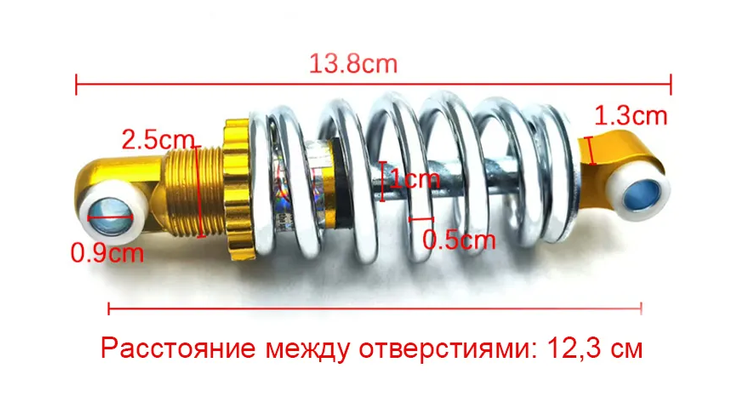
Они компактные, с пружиной, но, к сожалению без маслянного демпфирования. Как раз подойдут под лёгкую раму. Рычаги буду варить сам из круга 16мм, с петлями под сварку в точках крепления.
Электроника: ESP32 и связь между платами
Сердце — ESP32 на двух платах:
- Master (пульт) — с экраном OLED, двумя кнопками и джойстиком для газа/руля.
- Slave (машинка) — с экраном, зумером, мотором и рулевой рейкой.
Связь — ESP-NOW.
Это не Wi-Fi через роутер, а прямой радиоканал между платами. Уже протестировал: платы обмениваются пакетами, Slave показывает текст на экране, Master получает телеметрию и ACK. Всё летает, без задержек, на дальности 100 м (это дальностью которую я протестировал. Производителем заявлено 200м, но на некоторых форумах встречаются цифры до 500м))))
Силовая часть: 36В и 500Вт
Питание машинки — 36В от сборки для гироскутера (12000 mAh). Это даёт запас по мощности и позволяет использовать нормальный мотор.
Мотор — LY6-10650
(36V, 500W, щёточный, с редуктором). Он один, на заднее колесо, чтобы не возиться с дифференциалом. Для детской машинки этого хватит с головой.
Питание электроники — отдельный понижающий преобразователь LM2596HV (до 60В на входе), который даёт стабильные 5V для ESP32.
Рулевое управление
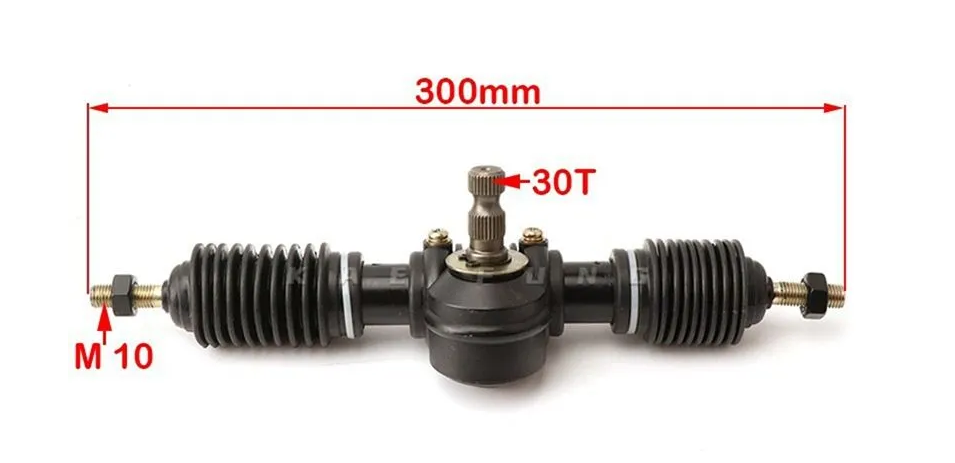
Рулевая рейка — покупная. Решил не возиться и заказать готовую рейку для баги. Она отлично подходит по размеру. Крутить ее будет моторчик (пока сын мелкий), а как подрастет, соеденю ее напрямую с рулем.
Питание пульта
Пульт будет работать от двух 18650 (параллельно). Через MT3608 (повышающий до 5V) — на ESP32. Плюс делитель напряжения на резисторах, чтобы измерять заряд батареи и выводить его на экран пульта.
Колеса
Колеса заказал обычные для тачки
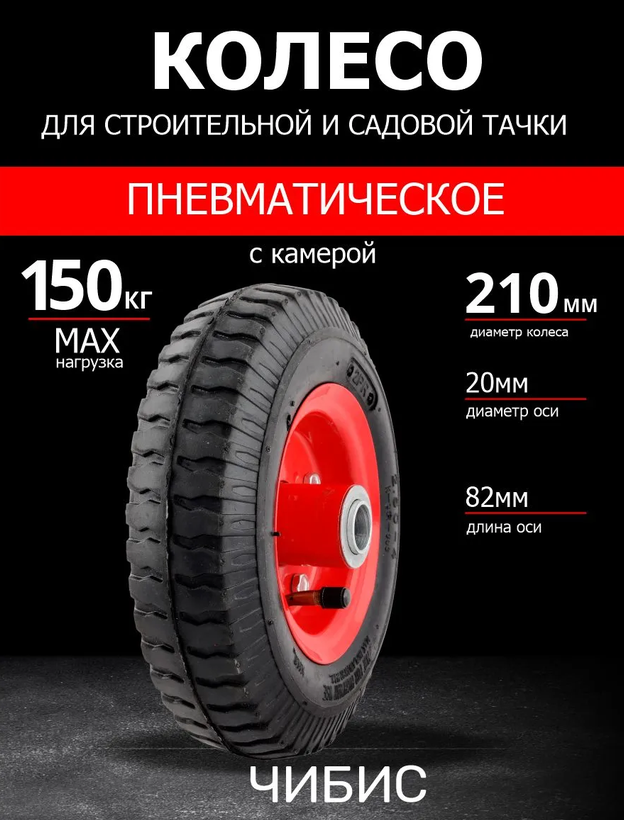
диаметр 21см, что с учетом мощности мотора даст мне максималку в 30км/ч (что уже over для ребенка). Конечно будут приняты меры безопасности, ограничивающие эту скорость, но кто знает, может сам когдато прокачусь))) Сейчас жду выходных чтобы начать варить раму. Буду делиться здесь своими успехами.
Интересно услышать ваше мнение или совет по поводу моего проекта!